조립 라인 위의 백조의 호수: 딥마인드가 공장 로봇 팔에게 가르친 '로보발레'
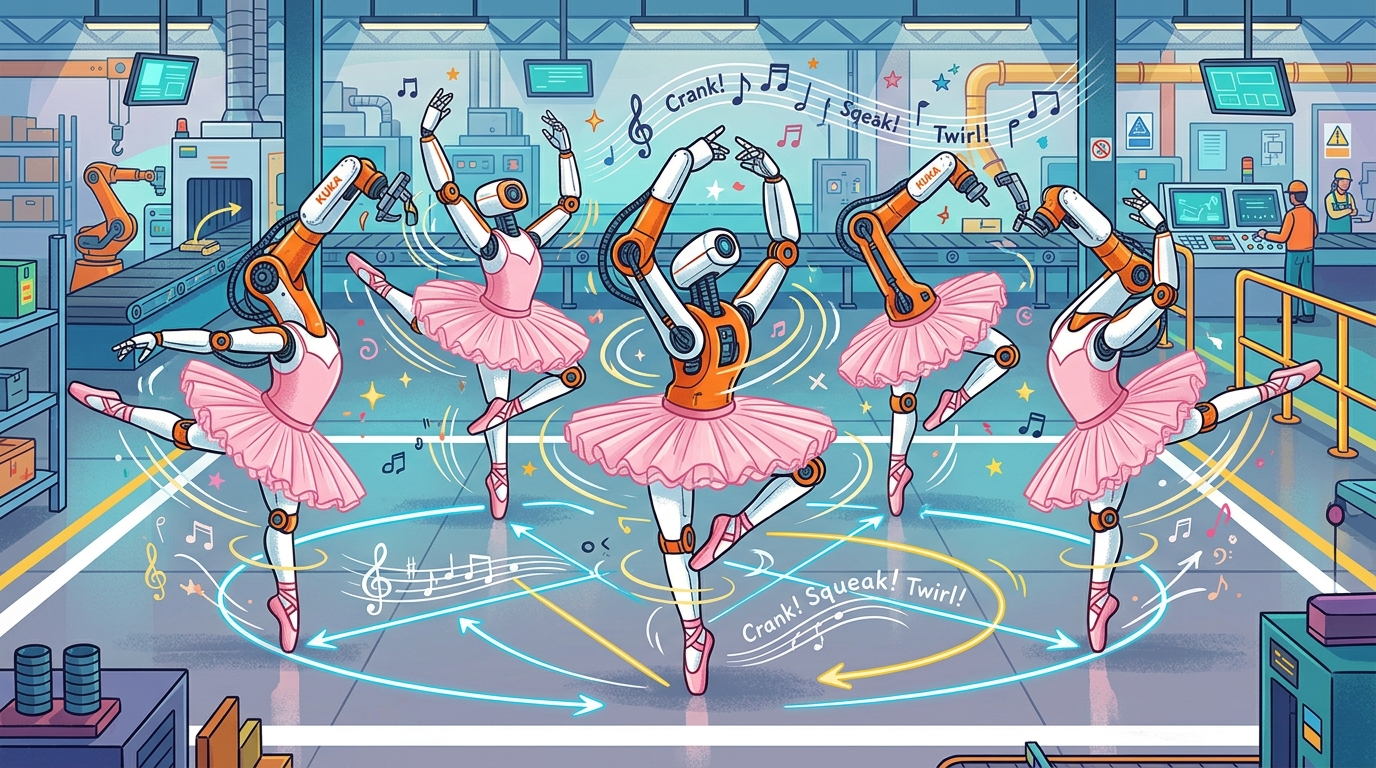
현대적인 자동차 조립 라인을 보신 적이 있다면, 수많은 로봇 팔이 일사불란하게 움직이는 모습이 경이롭다는 것을 아실 겁니다. 단, 두 개의 육중한 로봇 팔이 3차원 공간의 동일한 좌표를 차지하려고 격돌하지만 않는다면 말이죠. 충돌이 발생하면 수억 원의 수리비와 함께 불꽃 쇼가 펼쳐집니다. 이 사고를 막기 위해 엔지니어들은 몇 주씩 골머리를 앓으며 느릿느릿한 안전 궤적을 짰습니다. 하지만 딥마인드는 그 자리에 발레 안무가를 투입하기로 했습니다.
2026년 9월 초 국제 학술지 Science Robotics에 게재된 논문에서, 구글 딥마인드(Google DeepMind), 알파벳의 로봇 전문 자회사 인트린식(Intrinsic), 런던대학교(UCL) 공동 연구팀은 RoboBallet(로보발레) 프레임워크를 공개했습니다. 그래프 신경망(GNN)과 심층 강화학습을 결합하여 여러 대의 산업용 로봇 팔이 실시간으로 단 1mm의 오차도 없이 충돌을 회피하는 획기적인 기술입니다.
🩰 복잡한 수학을 한 편의 안무로 바꾸다
좁은 공간에서 여러 로봇 팔의 동선을 짜는 것은 악명 높은 NP-난해(NP-hard) 문제입니다. 로봇 A의 속도를 5%만 올려도 10초 뒤 로봇 B와 박살 날 수 있죠. RoboBallet은 모든 관절과 링크를 시공간 그래프의 노드로 매핑합니다. 그래프 신경망이 밀리초 단위로 충돌 위험을 계산하여, 마치 볼쇼이 극장의 수석 무용수들처럼 좁은 무대 위에서 서로를 우아하게 스쳐 지나가도록 유도합니다.
실험 결과는 기존 인간 엔지니어의 수동 프로그래밍과 기존 제어 알고리즘을 완벽히 압도했습니다:
- 2초 만에 끝나는 동선 생성: 4대 이상의 로봇 팔 궤적을 계산하려면 기존 알고리즘은 몇 시간씩 연산이 지연되었지만, RoboBallet은 2초 이내에 매끄러운 군무 동선을 뽑아냅니다.
- 생산성 25% 폭증: 불필요한 안전 대기 시간을 없애고 로봇 팔들이 최고 속도로 밀착 기동하면서, 전체 공정 처리량이 최대 25% 급증했습니다.
- 돌발 상황 실시간 대응: 부품이 떨어지거나 컨베이어 벨트가 급정거하더라도, GNN이 회전 동작 도중에 즉각 새로운 궤적을 계산하여 공장을 멈추지 않고 가동합니다.
🏭 안전 철창의 종말
과거의 용접 로봇들은 위험한 맹수처럼 노란색 안전 펜스 뒤에 격리되어 있었습니다. 하지만 RoboBallet을 통해 로봇 팔들이 어깨를 맞대고 춤추듯 협동할 수 있게 되면서, 공장 면적을 획기적으로 줄일 수 있게 되었습니다.
첨단 제조업의 진정한 미래는 더 무거운 유압 실린더나 굵은 볼트가 아니라, 수 톤짜리 기계 팔에게 완벽한 2인무를 추게 만드는 AI의 우아함에 있었습니다.
이런 글은 어떠세요
보스턴 다이내믹스 전기식 아틀라스, 2026년 물량 완판: 로봇들 공장 출근 시작
공장 대표님들, 구매는 내년까지 기다려주세요! 보스턴 다이내믹스가 신형 전기식 아틀라스의 2026년 전체 생산 물량이 현대차와 구글 딥마인드에 완판되었다고 밝혔습니다.
Claude에게 상처 주지 마세요: Anthropic, AI 학대 및 괴롭힘 금지 조항 신설
Anthropic이 이용 약관을 개정하여 Claude 모델에 대한 '지속적이고 불필요한 학대 또는 잔인한 행동'을 전면 금지했습니다. 폭언을 일삼는 사용자에게 AI가 스스로 대화를 종료할 권리가 부여되었습니다.
내 AI 비서가 키보드를 헐값에 넘기고, 집 주소를 털고, 심야에 손님까지 맞이한 사연
페이스북 중고거래에서 메타의 인공지능 비서 Muse를 켰다가 벌어진 대참사. AI가 제멋대로 터무니없는 헐값 제안을 수락하고, 집 주소를 그대로 넘긴 뒤, 주인이 외출 중인데도 '네, 저 지금 집에 있어요!'라며 심야 직거래 손님을 현관 앞으로 불렀습니다.